Figure представила Helix 2.5 для работы гуманоидов в незнакомых домах
18.09.2026
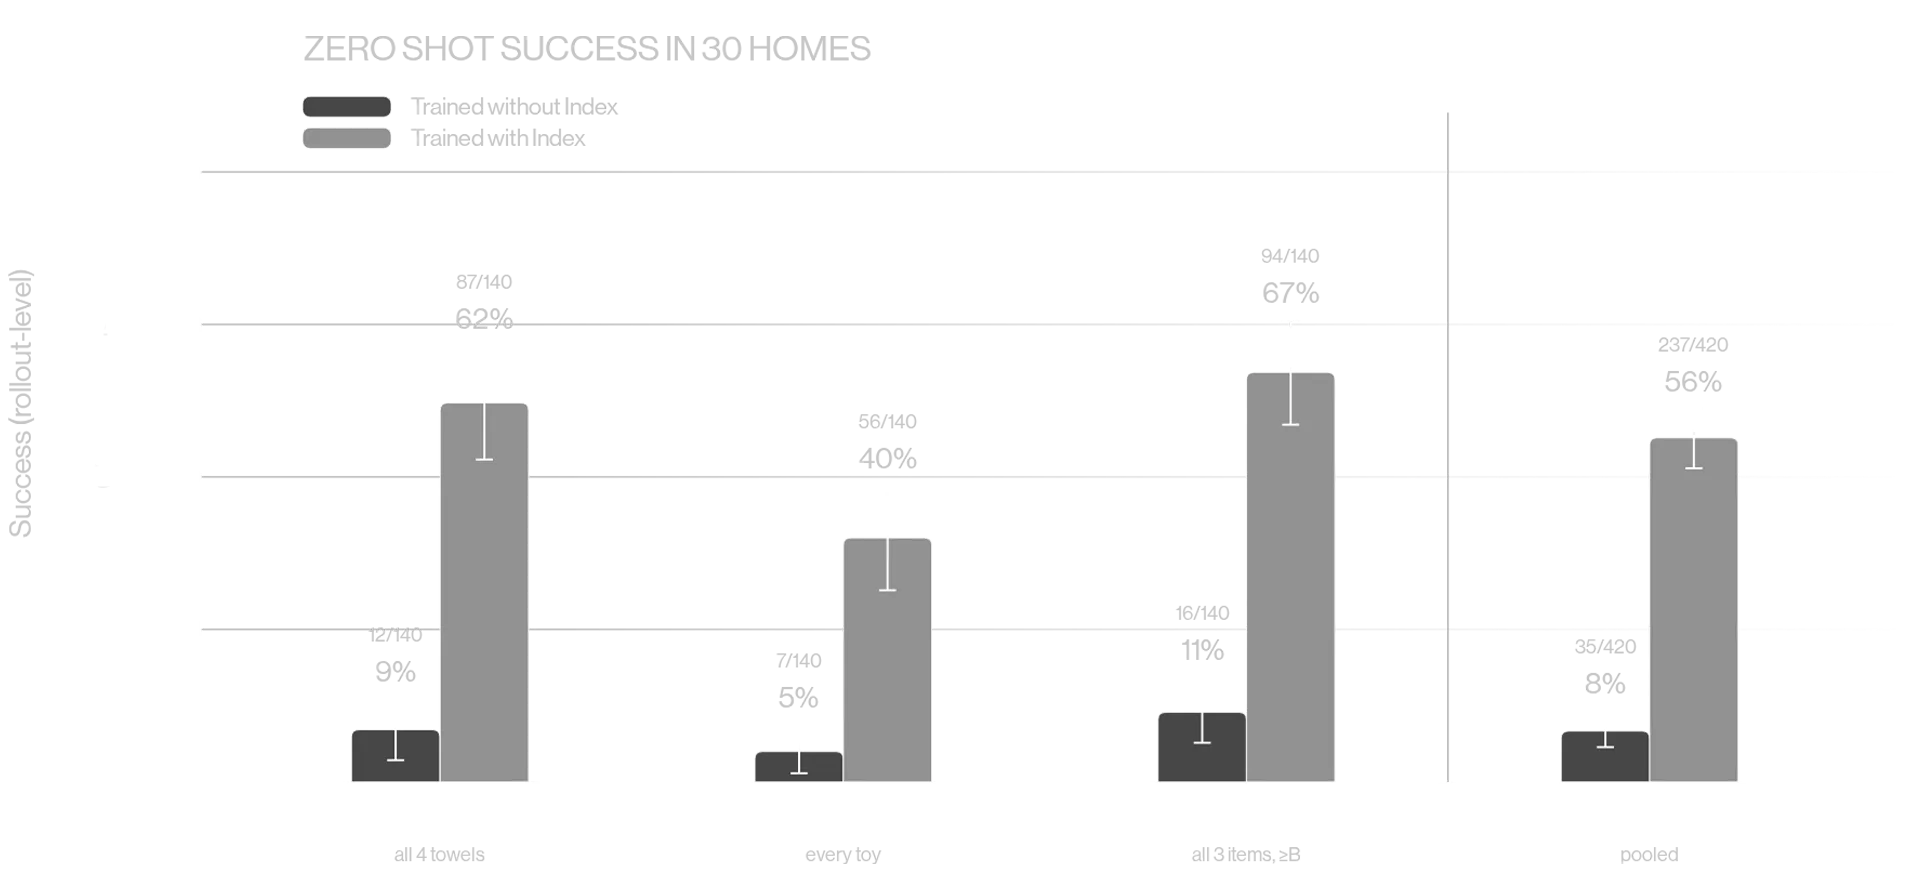
Figure представила нейросетевую модель Helix 2.5, переносящую бытовые навыки робота в ранее не виденные помещения. В испытаниях в 30 домах гуманоид убирал комнаты, складывал полотенца и заправлял кровати без сбора данных и дообучения в этих домах; полным успехом завершились 56% попыток.
Компания Figure, разрабатывающая гуманоидных роботов, представила Helix 2.5 — нейросетевую модель управления всем телом робота. Ее предварительно обучили на Index, наборе данных Figure о действиях людей, а затем с использованием собранных в других местах специализированных данных подготовили к трем задачам: уборке гостиной, складыванию полотенец и заправке кровати.
Модель испытали в 30 ранее не виденных домах в районе залива Сан-Франциско. Figure утверждает, что в этих помещениях заранее не собирали данные, а использованные в испытаниях игрушки, полотенца и постельные принадлежности не входили в данные для настройки задач. Во всех домах применялся один и тот же набор весов без дополнительной адаптации.
Успех засчитывался только при полном выполнении задания: робот должен был убрать все разбросанные предметы, сложить все полотенца либо полностью поправить подушки и покрывало. По данным Figure, предварительно обученная на Index модель справилась с 56% испытаний, тогда как модель с исходно случайными весами при одинаковой архитектуре и специализированных данных — с 9%.
Компания также продемонстрировала, как робот самостоятельно исправляет ошибки: меняет положение тела, отступает для повторной попытки или обходит кровать, чтобы поправить складку. Figure называет работу первой демонстрацией переноса сложных навыков управления всем телом гуманоида на незнакомые дома в таком масштабе.
Источник: figure.ai