Новые разделы!
ИИ, квантовые вычисления и много других интересных тем
Boston Dynamics создала для Atlas четырёхпалую кисть с 13 степенями свободы
11.10.2026
Новая кисть гуманоидного робота Atlas получила четыре пальца, прямые электроприводы и тактильные датчики на ладони и кончиках пальцев. Конструкцию оптимизировали для работы с ручными инструментами и переноса навыков из симуляции на реального робота.
Boston Dynamics представила новое поколение кистей для гуманоидного робота Atlas. Четырёхпалая конструкция получила 13 степеней свободы вместо семи у предыдущей версии: четыре приходятся на противопоставленный большой палец, ещё по три — на остальные.
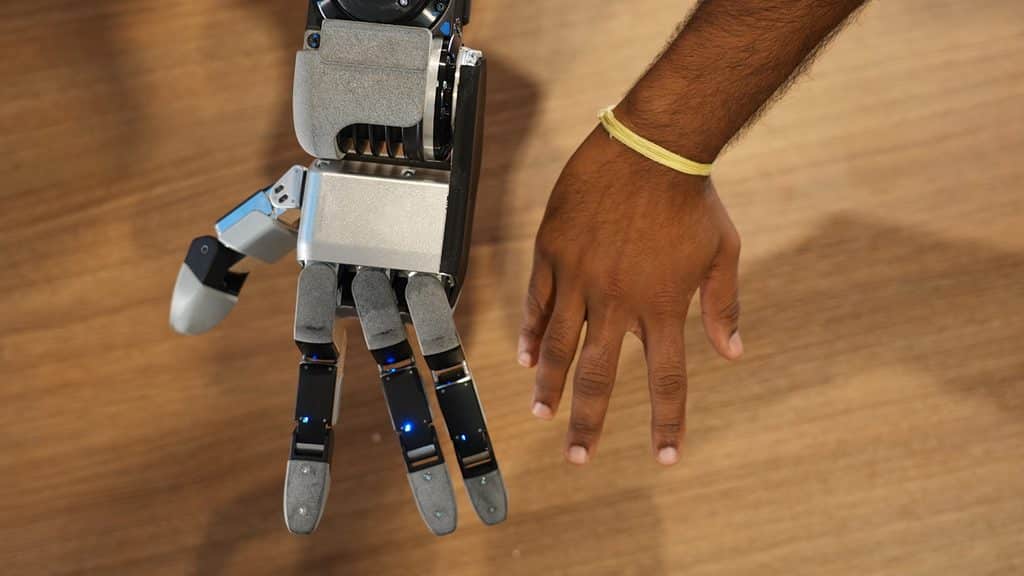
Все суставы оснащены прямыми электроприводами одного типа. Актуаторы полностью закрыты, а кабели не проходят через суставы. Кончики пальцев и ладонь покрыты плотной матрицей датчиков давления, которая помогает распознавать слабые контакты и контролировать захват.
От пятого пальца инженеры отказались, поскольку он потребовал бы ещё трёх приводов, увеличив стоимость, размеры и число потенциальных точек отказа. Имеющихся пальцев достаточно для щипкового и трёхточечного захвата, изменения положения предмета в кисти, восстановления при его выскальзывании и работы с инструментами, включая нажатие на курок дрели, шлифовальной машины или сварочной горелки.
Механика кисти рассчитана на обучение с подкреплением в симуляции и последующий перенос управляющих моделей на физического робота. При обучении Boston Dynamics меняет характеристики двигателей, трение, геометрию объектов и внешние возмущения; компания уже получила первые результаты такого переноса в динамических задачах.
Техническое описание конструкции опубликовано в блоге Boston Dynamics.
Источник: bostondynamics.com